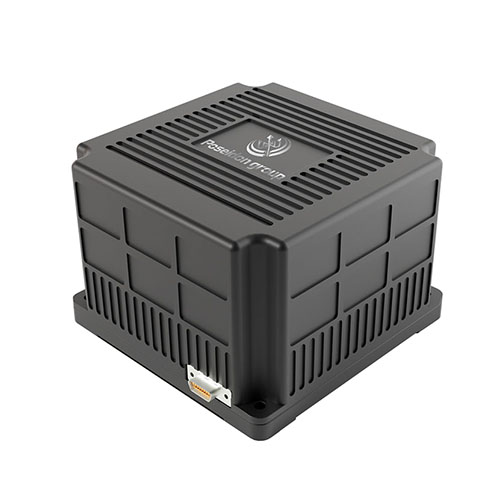
 TBSD60
 BSD120
 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
 INS1700
 INS970
 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
 SLA-8B1L1-165
 101 تحديد المواقع المثبتة على السفينة
 102 الاتصالات الصوتية
 103 التتبع وتحديد الموقع
 نظام الملاحة للغواصين 104
 105 سونار كشف التسلل
 106 منارة تحديد موقع التسليم
 SLLR3000
 SLLR905
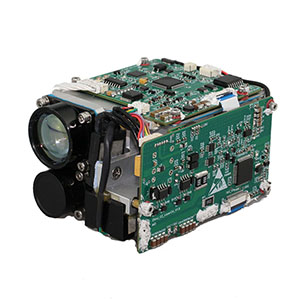 SLLD25
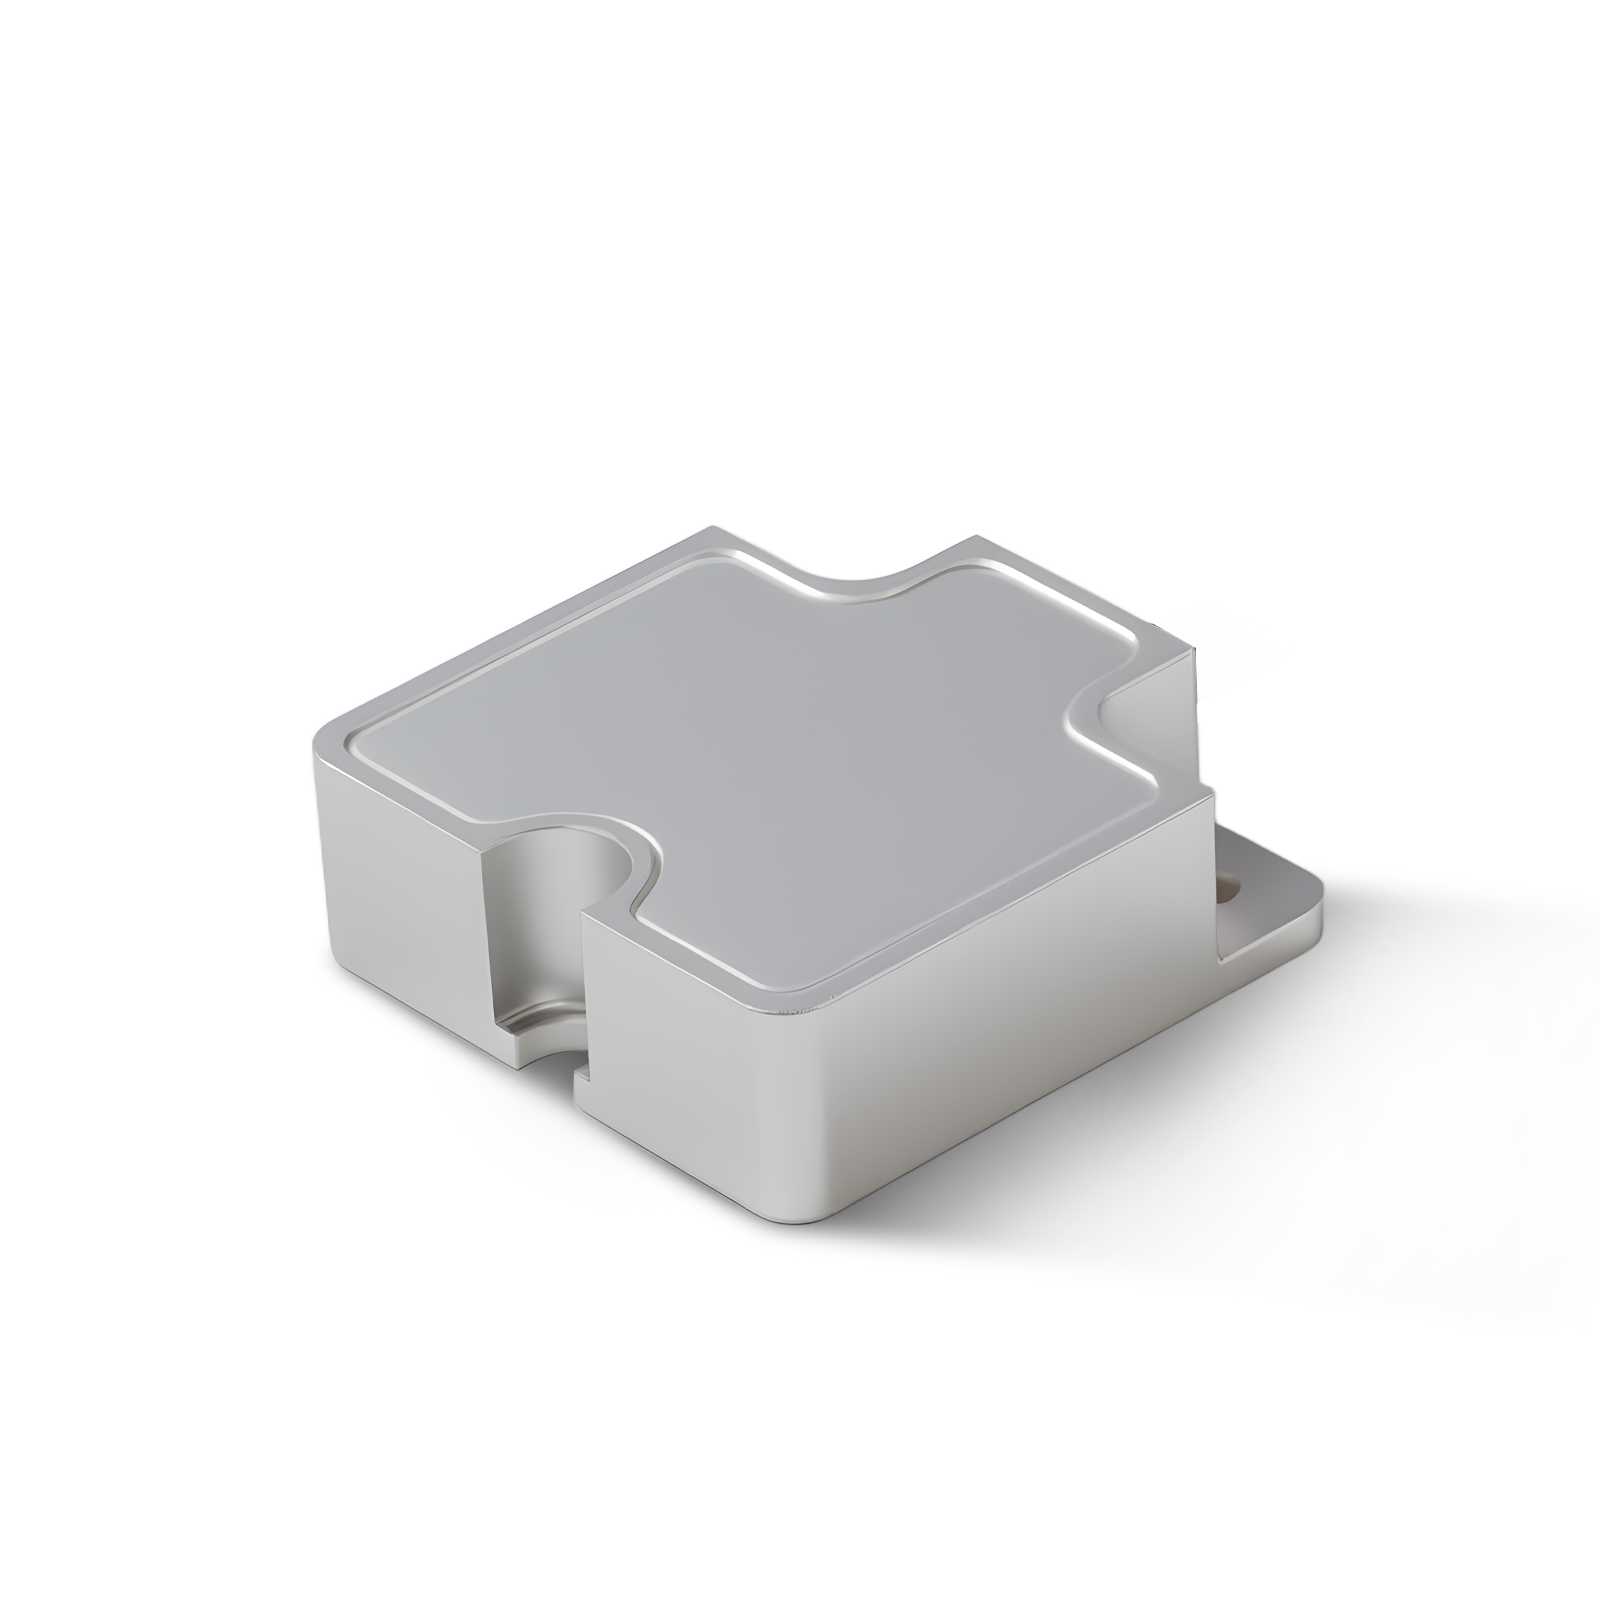 108 وحدة قياس بالقصور الذاتي
 150 مليون
 500 ميجاهرتز
 160 مليون
 170 مليون
 SLFC-70
 SLAF280
 MR360


حل
تطبيق أنظمة الملاحة بالقصور الذاتي للطائرات بدون طيار
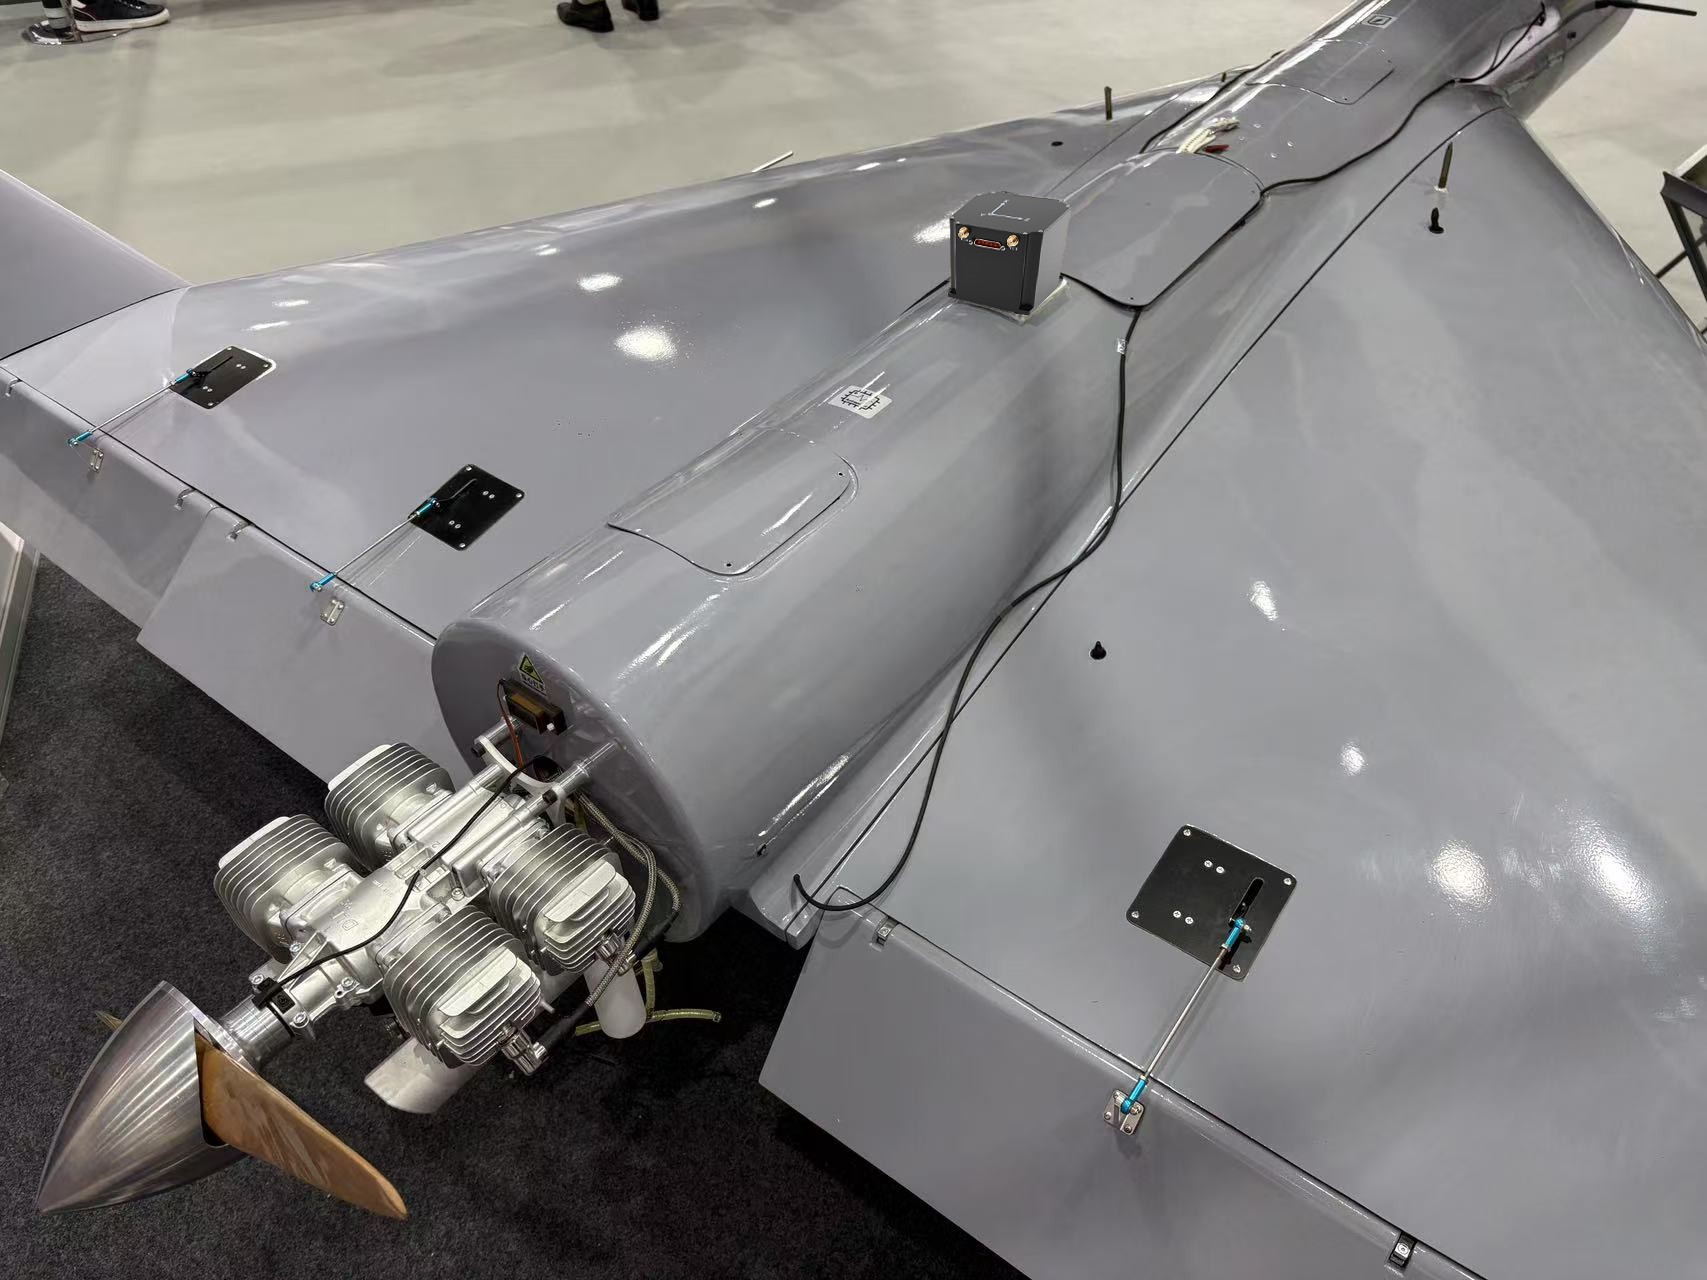
يشمل تطبيق أنظمة الملاحة بالقصور الذاتي (INS) في المركبات الجوية غير المأهولة (UAVs) عددًا من المجالات التي تغطي الطيران الذاتي، وتحديد المواقع بدقة، وتتبع الأهداف، والملاحة في البيئات المعقدة. فيما يلي سيناريوهات تطبيق محددة وحلول تقنية رئيسية:
الجيروسكوب الليفي البصري (FOG) في أنظمة الرادار وأنظمة التتبع الكهروضوئية
يلعب الجيروسكوب الليفي البصري (FOG) دورًا محوريًا في أنظمة الرادار وأنظمة التتبع الكهروضوئية نظرًا لدقته العالية، وعدم تعرضه للتآكل الميكانيكي، وقدرته الفائقة على مقاومة التداخل، ويُستخدم بشكل أساسي لتحديد المواقع بدقة، والتحكم في الاستقرار، وتتبع الأهداف، وقياس الوضع. فيما يلي التطبيقات الرئيسية والمزايا التقنية للجيروسكوب الليفي البصري في هذه الأنظمة.
تطبيقات وحدات القياس بالقصور الذاتي (IMU)
وحدة القياس بالقصور الذاتي (IMU) هي وحدة استشعار تتكون عادةً من مقياس تسارع ثلاثي المحاور، وجيروسكوب ثلاثي المحاور، وفي بعض الحالات، مقياس مغناطيسي ومقياس ضغط جوي مدمجين. تُستخدم وحدات القياس بالقصور الذاتي لقياس تسارع الجسم وسرعته الزاوية ووضعه واتجاهه، مما يوفر معلومات الملاحة الذاتية.